(通讯员 陈卓)近日,航空科学与工程学院殷莎教授团队,在力学超结构的可变形应用探索方面取得新进展。团队从“机构与超结构交叉”的视角,提出了一种扭拉耦合可变形全向轮(Torsion-Tension Meta Wheel,TTW),通过结构变形主动改变驱动力方向,突破了半个多世纪以来Mecanum轮驱动力方向锁定的局限。相比Mecanum轮,TTW的牵引力可提升最高61%,能耗可降低最高89.57%。该成果以“Deformable wheel for omnidirectional locomotion via torsion-tension coupling architecture design”为题,发表于《Journal of the Mechanics and Physics of Solids》。
全向移动系统在工业物流、野外搜救、深空探测等场景中具有广泛需求。1972年瑞典工程师Bengt Ilon发明的Mecanum轮,依靠斜置辊子加多轮转速协调实现平面任意方向运动,过去五十余年一直是工业自动导引运输车(AGV)、医院导引车、康复轮椅等全向移动平台的代表性方案。然而,Mecanum轮存在三重固有局限:在不平地面上稳定性差、越障性能受限;辊子与地面接触面积有限,牵引力不足;驱动力方向被辊子安装角锁定,无法主动改变,运动模式灵活度有限。学界近年来提出的变半径、变刚度、4D打印等可变形轮方案,变形仅服务于地形适应,并不增强机动性,转向仍依赖传统转向机构,制约了轻量化设计的发展。
殷莎教授团队从超材料架构中汲取灵感,构造出一种全新的扭拉耦合可变形全向轮(TTW),其设计原理如图1所示。几何与运动学分析表明,TTW不仅能改变驱动力方向,还能同时改变自身半径,从而兼具越障能力;同时,相比传统Mecanum轮,TTW可在不依赖转向机构的情况下实现地面运载工具的原地自由旋转。
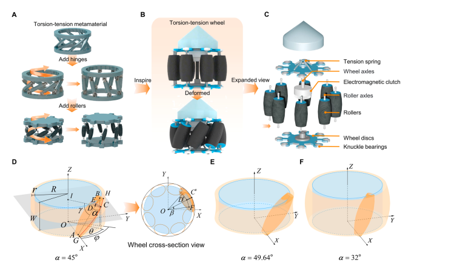
图1 扭拉耦合超材料轮(TTW)的设计原理
在斜坡实验中,传统Mecanum构型因驱动力方向被锁定而出现“运动锁定”现象;只需将TTW切换到自适应构型,小车即可在斜坡上自由滑下,并能在碎石地形中顺利通过。这一对比表明,TTW的主动变形能力解决了Mecanum轮无法灵活适应地形变化的缺陷,实验对比如图2所示。能耗测试方面,文章对比了多种驱动配置与Mecanum对照组的功率,结果表明单驱动轮配置的能耗最低,相比Mecanum四轮驱动最大可降低能耗89.57%。综合来看,TTW在窄通道、重载、变载荷等真实工况中具备显著竞争力。
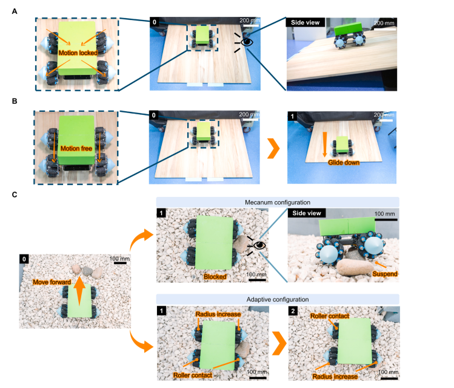
图2 TTW在Mecanum轮失效场景下的真实表现与能耗测试
在智能工厂的潜在应用场景下,TTW可针对不同任务实时切换最优驱动构型,包括四轮驱动转向、四轮驱动越障、单轮驱动转向、自由滑行、单轮驱动直行、四轮驱动爬坡六种典型模式,覆盖工厂中所有典型任务,无需重新设计车体结构、无需多套轮子,只需实时调节辊子倾角,即可在同一辆车上高效、节能地完成全部运输需求,如图3所示。
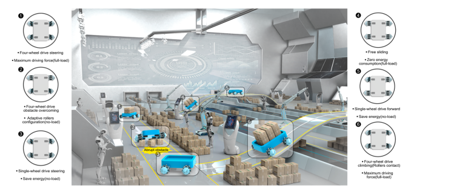
图3 TTW在智能工厂中的完整应用图景
该论文的第一作者为北航航空学院与香港理工大学机械工程学系联合培养博士研究生陈卓,共同通讯作者为我院殷莎教授、香港理工大学Yiu-Wing Mai院士、加州大学伯克利分校Robert O. Ritchie院士。该研究得到了国家自然科学基金、111引智计划及国家重点研发计划的资助,作者致谢北航-香港理大联合实验室以及北航分析测试中心的大力支持,以及香港理工大学研究生奖学金项目(PRPgs)支持。
原文链接:https://doi.org/10.1016/j.jmps.2026.106841
作者简介:
殷莎,现为北京航空航天大学航空学院教授、博士生导师,国家级青年人才。工作以来,与多家上市公司成立联合实验室,逐步建立起轻量化复合材料及电池的设计制造与性能表征研究平台;牵头成立北京航空航天大学-香港理工大学航空结构功能材料创新联合实验室,开展航空复合材料领域合作。团队研究领域长期围绕高端载运装备轻量化与服役安全,当前聚焦低空经济与新质生产力发展机遇,充分依托地面交通新能源载运工具的研究基础,开展军民融合双向赋能,建设新能源飞行器结构动力交叉创新研究平台(LIFT Lab),在多个领域内高水平期刊发表论文70余篇,Google学术引用超过5000次,多次入选全球前2%顶尖科学家榜单;与企业合作成果产生了一定的社会经济效益。

 EN

